
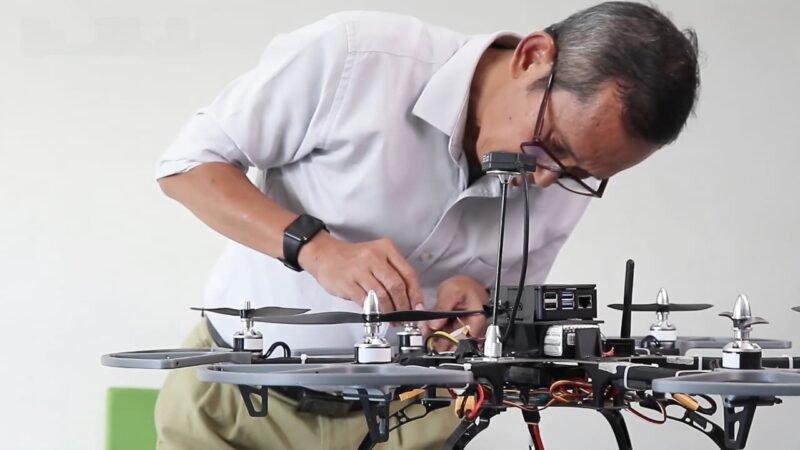
Bicaraindonesia.id, Surabaya – Guru Besar ke-256 Institut Teknologi Sepuluh Nopember (ITS) Prof Ari Santoso DEA menggagas sistem kendaraan otonom maritim dan udara untuk mendukung konektivitas laut maupun udara di Indonesia.
Dosen Departemen Teknik Elektro ITS tersebut menyampaikan, kondisi geografis Indonesia yang terdiri dari banyak wilayah kepulauan kerap memicu tantangan dalam berbagai aspek. Persoalan tersebut mencakup konektivitas, keselamatan, komunikasi, hingga distribusi antarpulau.
Tantangan itu juga berkaitan dengan berbagai kebutuhan strategis, mulai dari keselamatan pelayaran, inspeksi kabel bawah laut, pemantauan sumber daya kelautan, hingga mitigasi bencana.
Sebagai langkah solutif, profesor asal Surabaya ini merancang tiga pilar kendaraan otonom yang dapat digunakan di wilayah permukaan laut, bawah laut, serta udara. Teknologi tersebut diwujudkan melalui autonomous underwater vehicle (AUV), unmanned surface vehicle (USV), dan unmanned aerial vehicle (UAV).
“Ketiganya merupakan integrasi dari berbagai disiplin ilmu, antara lain mekanika, hidrodinamika, aerodinamika, elektronika, sensor, dan kecerdasan buatan,” ujar Prof Ari Santoso dalam siaran tertulisnya dikutip pada Sabtu (8/8/2026).
Secara konsep, Ari mengungkapkan sistem kendaraan otonom yang dikembangkan ini bekerja dalam siklus tertutup atau closed-loop system. Sistem tersebut terdiri dari enam komponen utama, yakni measurement, perception, guidance, control, actuator, dan environment.
“Keenamnya saling terhubung dalam aliran informasi dan aksi yang berulang untuk menghasilkan keputusan serta gerakan yang adaptif, aman, dan optimal,” tuturnya.
Setiap komponen memiliki fungsi dan peran yang spesifik. Measurement bertugas membaca data sensor, sedangkan perception berfungsi memahami kondisi lingkungan. Sementara itu, guidance menentukan arah dan lintasan kendaraan.
Selanjutnya, control berperan menjaga kestabilan dan akurasi sistem. Actuator bertugas menjalankan perintah fisik, sedangkan environment menjadi sumber gangguan yang harus diantisipasi oleh sistem.
Melalui penerapan sistem tersebut, teknologi AUV, USV, dan UAV dapat bekerja secara optimal sesuai wilayah operasional masing-masing.
Pada ranah maritim, lelaki kelahiran 18 Februari 1966 ini membeberkan bahwa AUV ditempatkan sebagai teknologi untuk melakukan inspeksi bawah laut.
Teknologi tersebut dapat dimanfaatkan untuk memeriksa berbagai objek di bawah laut, seperti kabel listrik, pipa, hingga terumbu karang.
Di sisi lain, USV berperan sebagai wahana permukaan untuk mendukung komunikasi dan pengamatan laut. Sementara itu, UAV digunakan di udara untuk memperluas jangkauan pengamatan.
“Sementara di udara, UAV berfungsi untuk memperluas jangkauan pengamatan,” tandasnya. (*/Pr/C1)

Tinggalkan Balasan